机器人技术作为低空与智能装备领域的核心方向,移动机器人自主导航能力依托底盘运动控制与环境感知两大模块实现。本次实验基于 Ubuntu22.04 操作系统,搭载 ROS2 Humble 机器人开发框架,结合 Gazebo 物理仿真引擎,完成 TurtleBot3-Burger 差分轮移动机器人的虚拟仿真验证,复现真实机器人环境感知与运动控制完整流程。
Gazebo 仿真平台能够模拟真实世界物理动力学特性,可精准复刻机器人机械结构、轮子运动以及激光雷达传感器的工作机制。实验选用的 TurtleBot3 是行业经典教学机器人,搭载 360° 二维激光雷达,依靠发射激光射线探测周边障碍物,获取目标距离、角度信息,为后续避障、建图与自主导航提供原始感知数据。
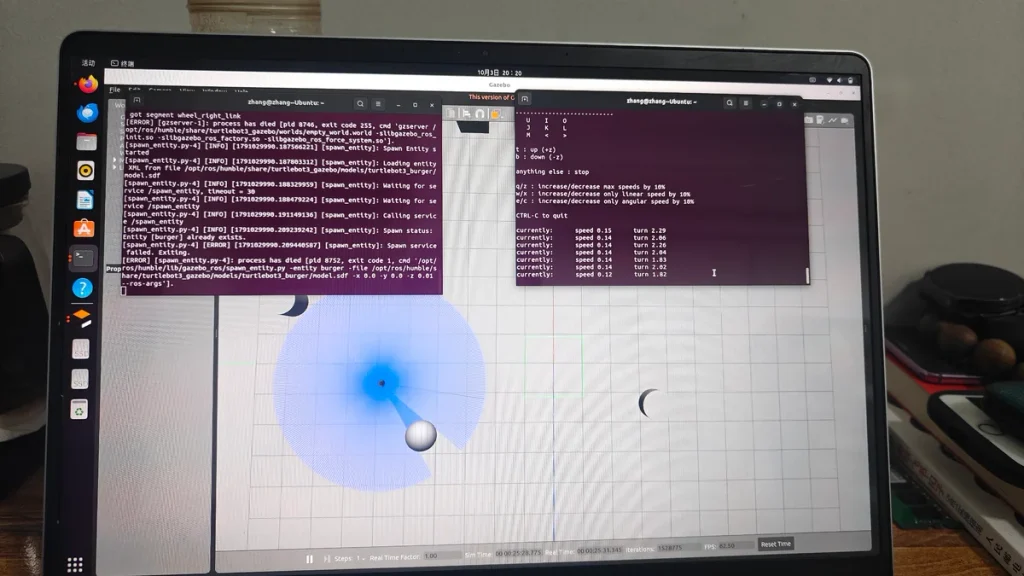
ROS2 采用发布 / 订阅的分布式通信架构,是整套系统的核心。机器人底盘节点作为订阅方,监听/cmd_vel速度话题,接收运动指令,控制差分轮实现前进、后退、转向;激光雷达作为数据发布方,持续向外输出/scan话题,将环境测距信息实时广播。键盘遥控节点作为指令发送端,发布速度控制消息,完成人机交互控制。各功能节点相互独立,松耦合的架构便于后期算法迭代与功能扩展。
在虚拟场景中,我们放置球形障碍物用于测试感知效果。激光雷达扫描射线遇到障碍物会产生遮挡,在仿真可视化界面形成明显阴影区域,直观反映障碍物的位置。当机器人靠近障碍物时,雷达输出的测距数据随之变化,实现对环境的感知。本次仿真过程中,也遇到过模型加载崩溃、雷达话题数据异常等问题,通过重启仿真环境、检查节点通信状态,逐步定位并解决故障,加深对 ROS2 节点、话题通信机制的理解。
整套仿真实验无需真实硬件,即可验证移动机器人感知与控制逻辑,降低机器人算法开发的试错成本。该仿真平台可继续扩展 SLAM 建图、自主避障、路径规划等高级功能,是智能移动机器人算法开发与教学验证的重要手段,为后续实体机器人开发调试打下基础。